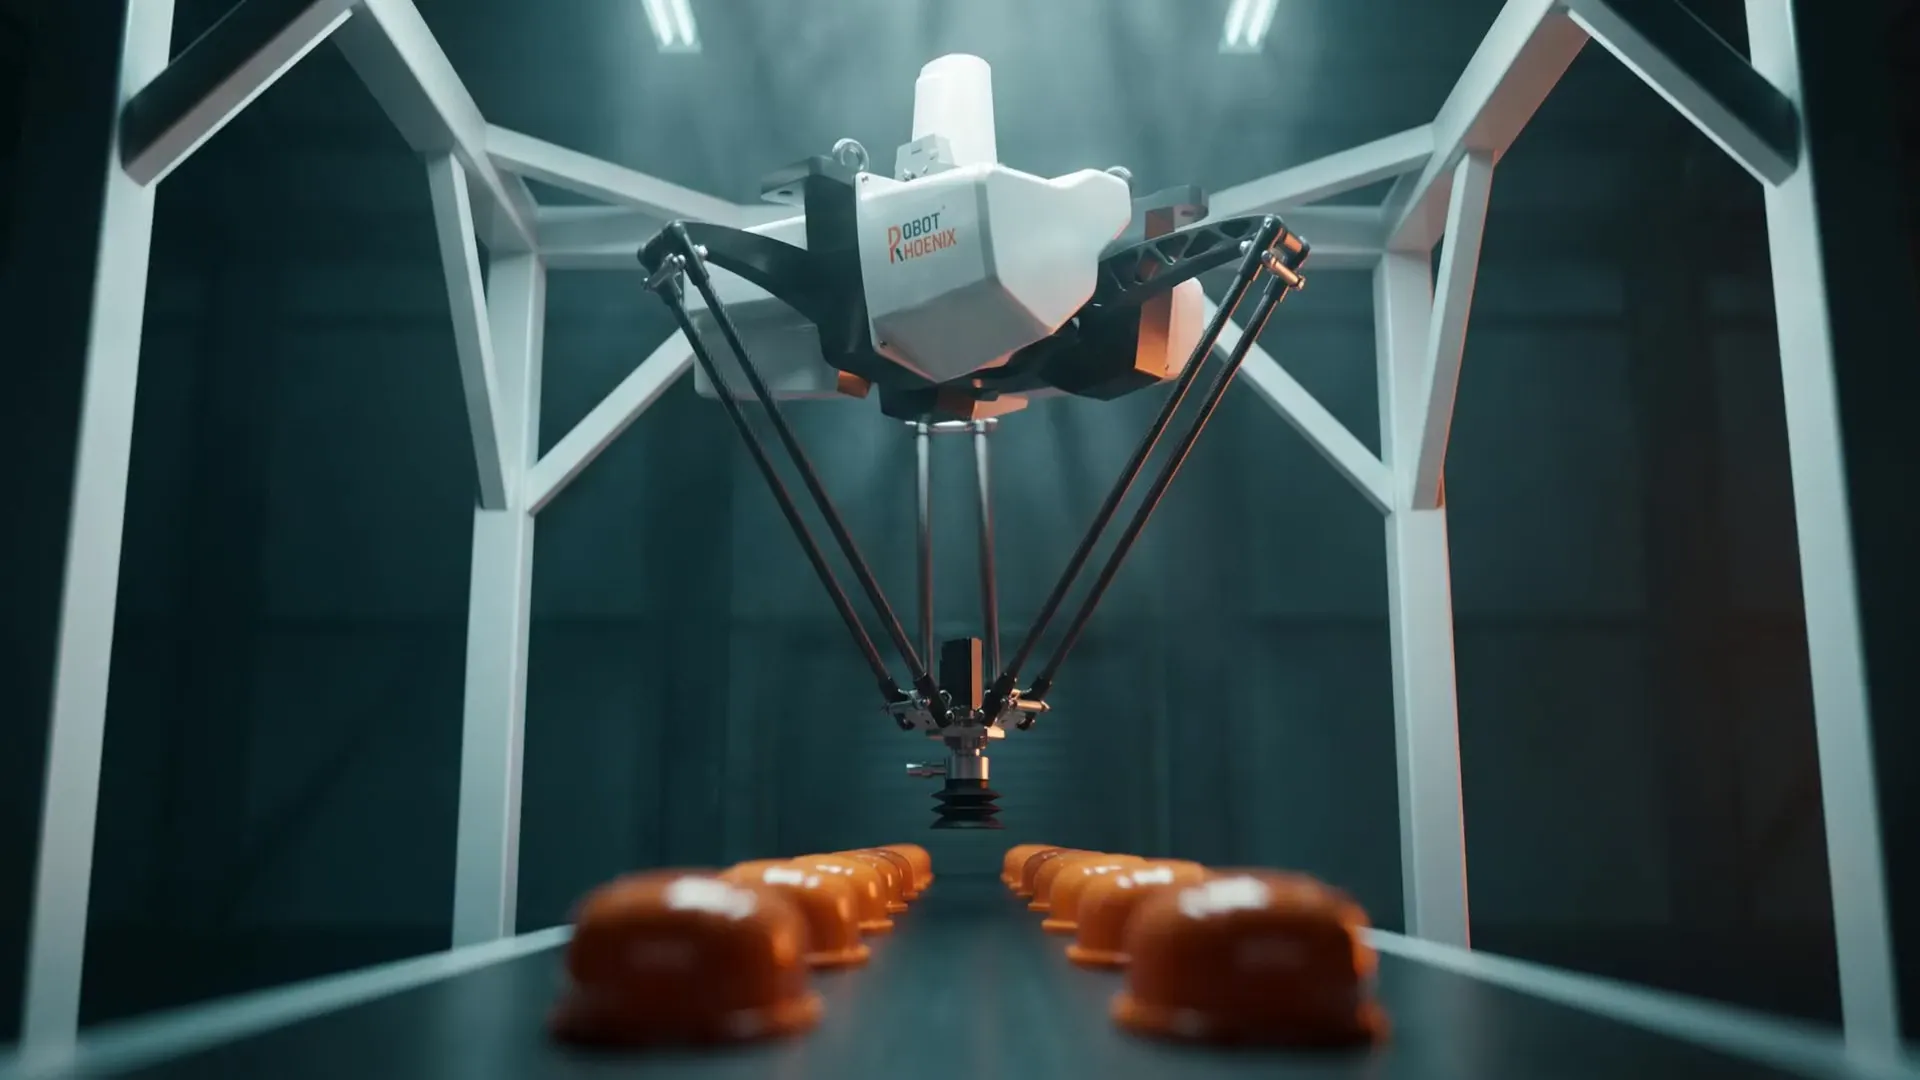
Parallel/Delta
高速ピッキング・
Batシリーズ / 日本市場の重点製品
※CGイメージ
Batシリーズ
3本のアームで、ひとつの先端を動かす。
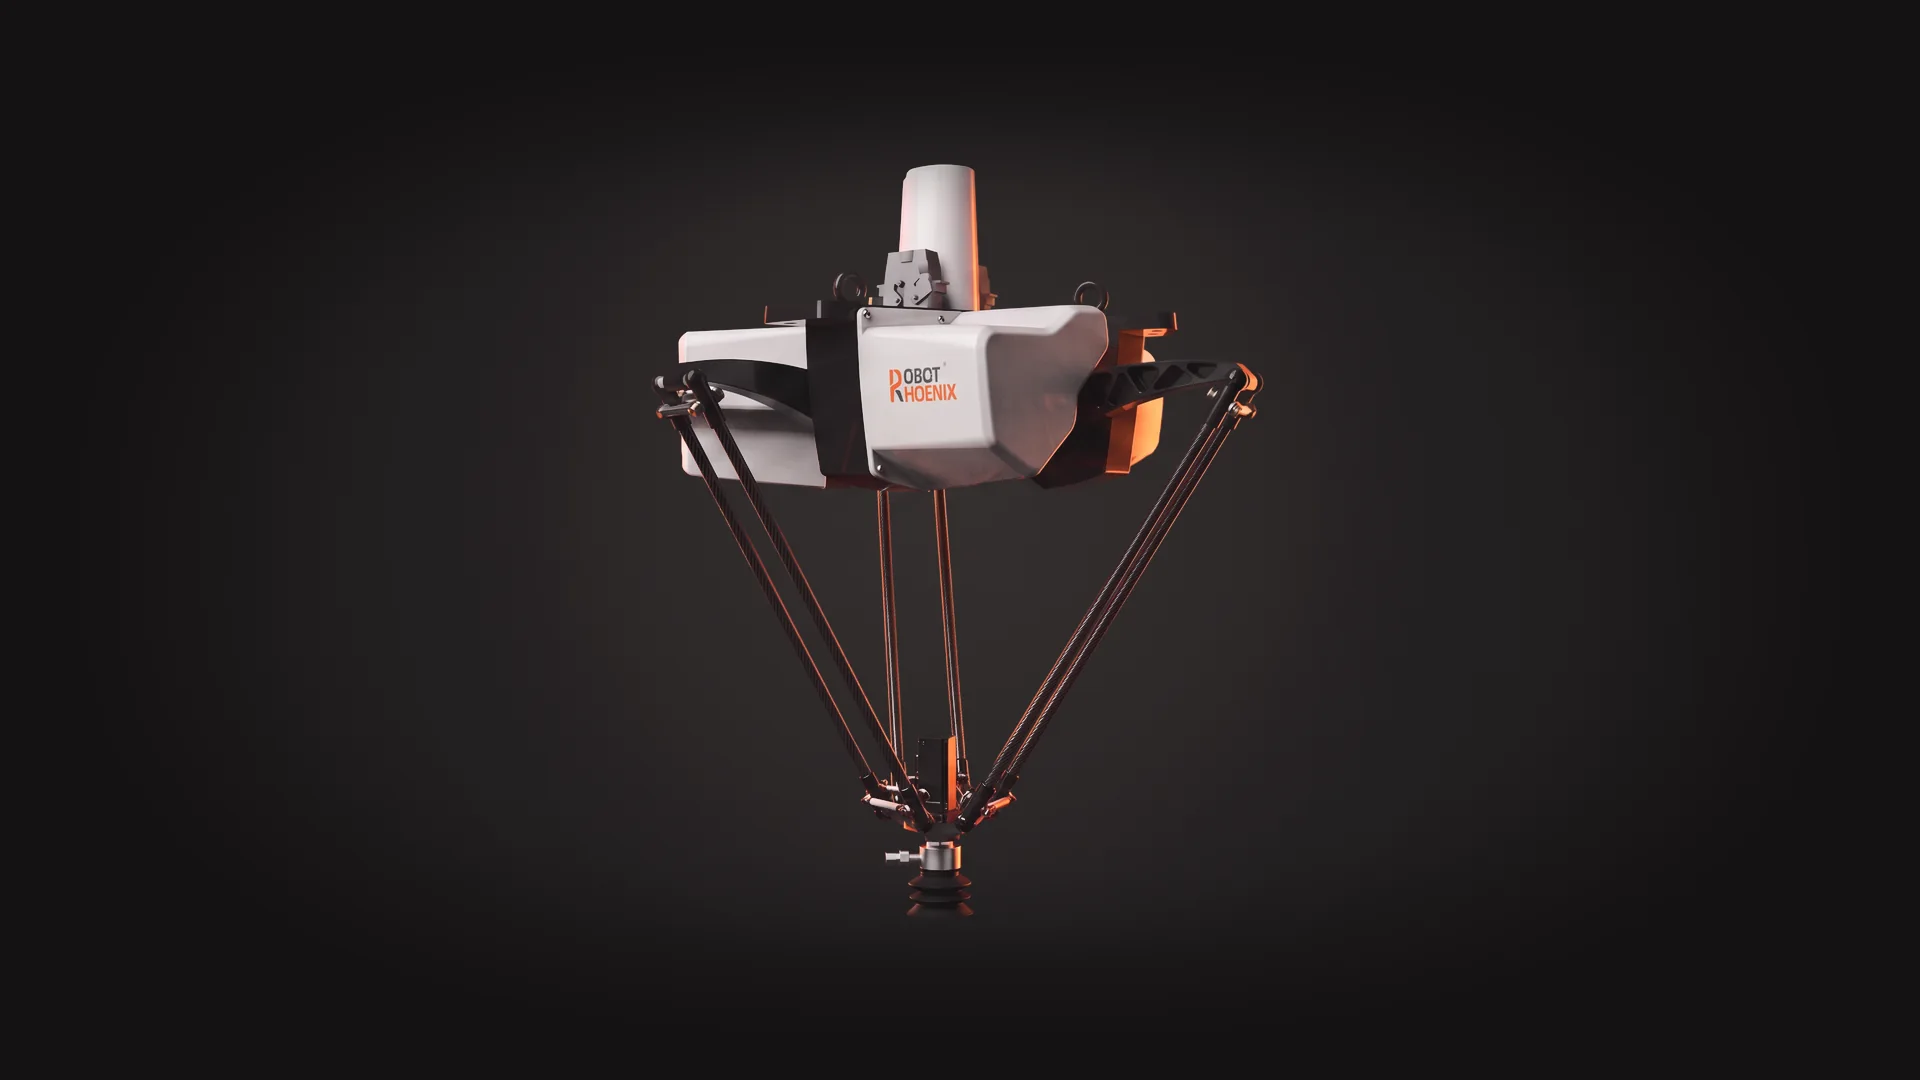
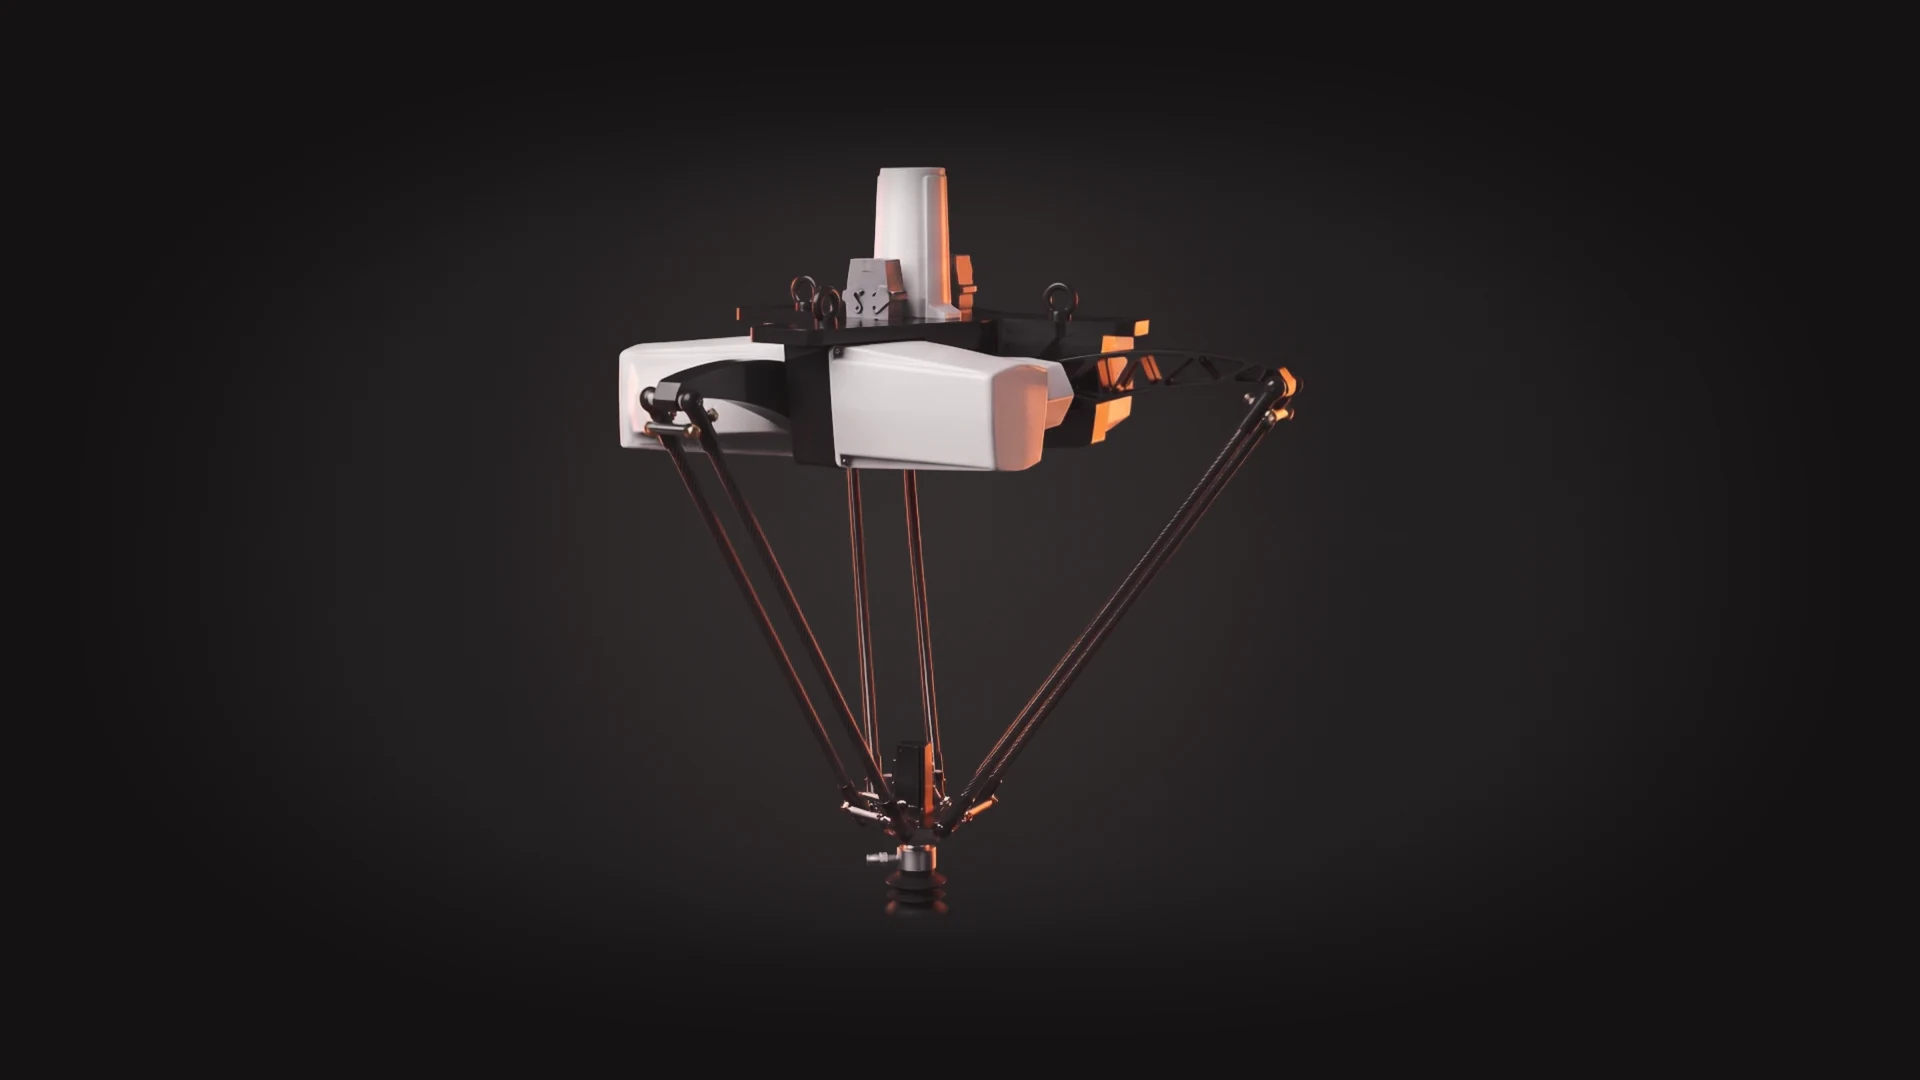
Parallel Link
02構造
上部の本体から3本のアームが伸び、ひとつの先端に集まるパラレルリンク構造です。
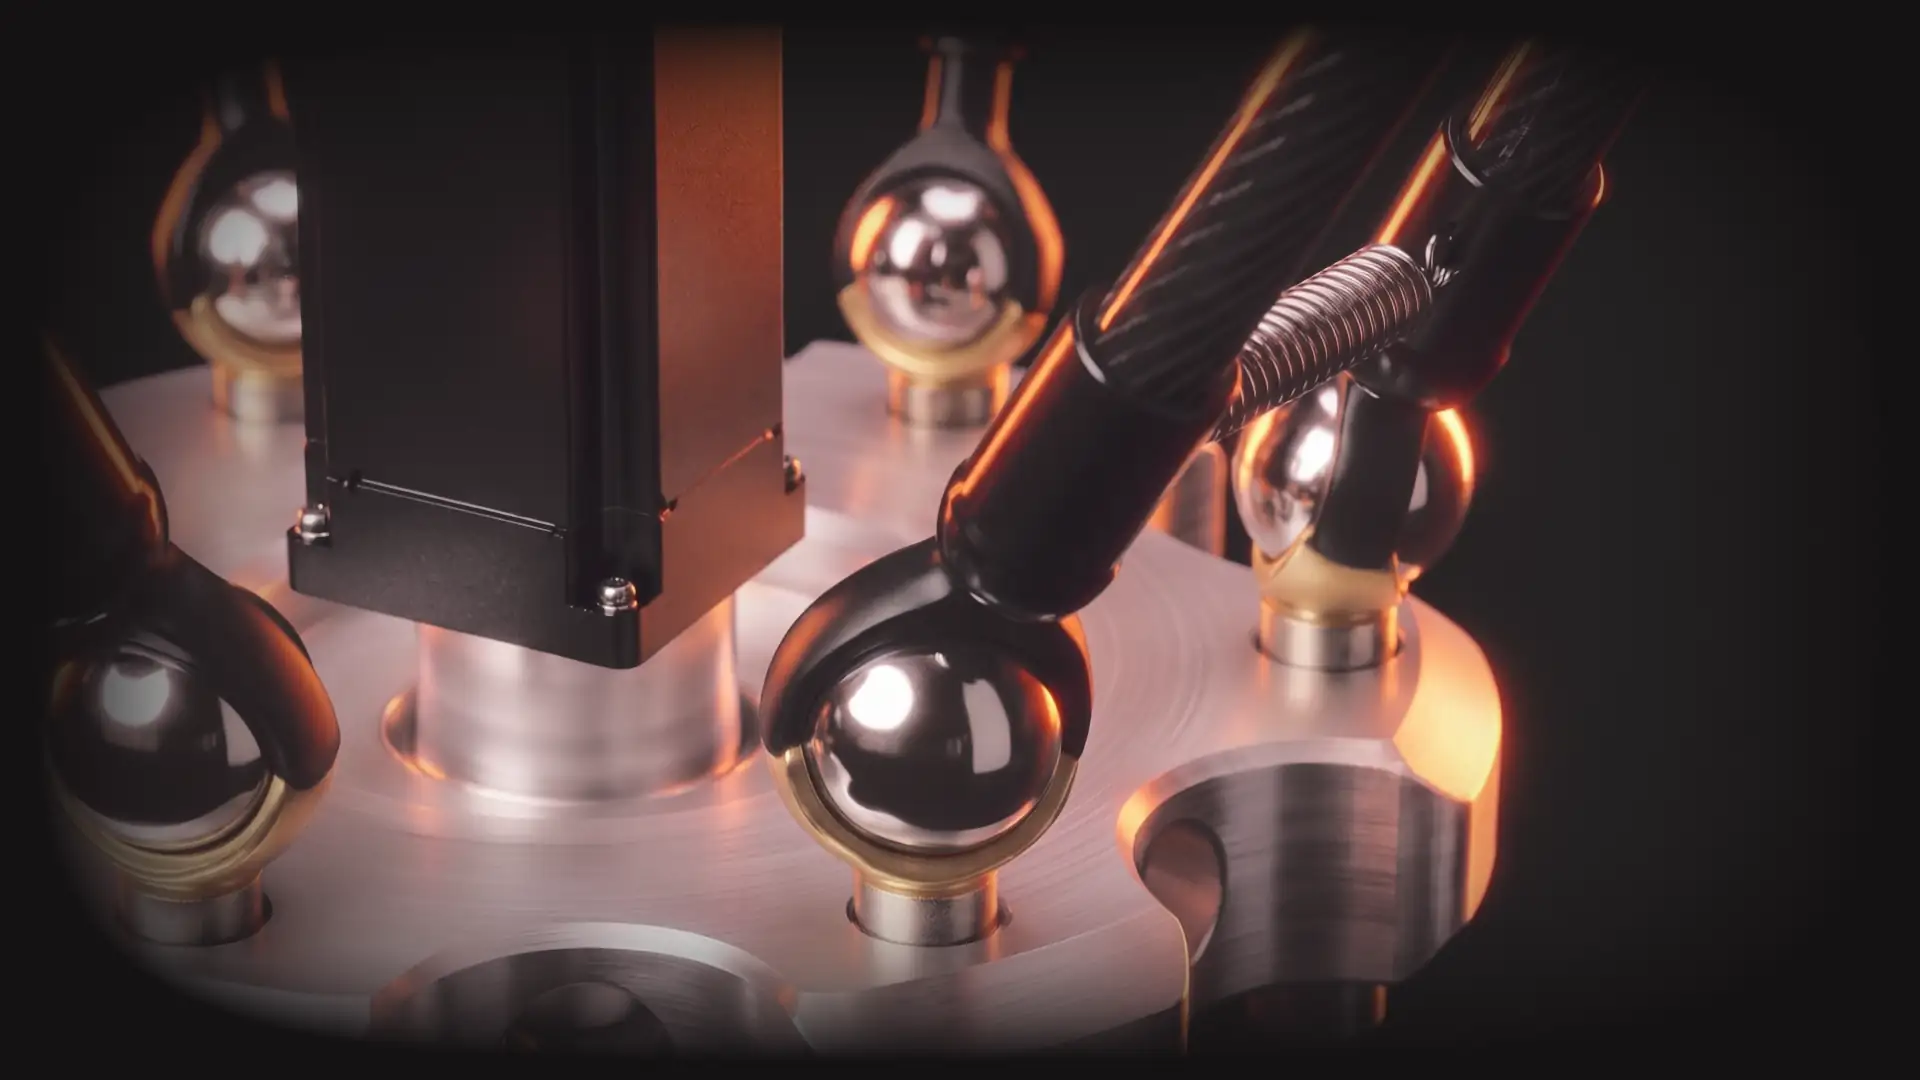
精度は、細部から。
03素材・精度
アームと関節、先端までの部品の一つひとつが、先端の動きを支えます。素材と精度の仕様は、正式カタログの公開時に掲載します。
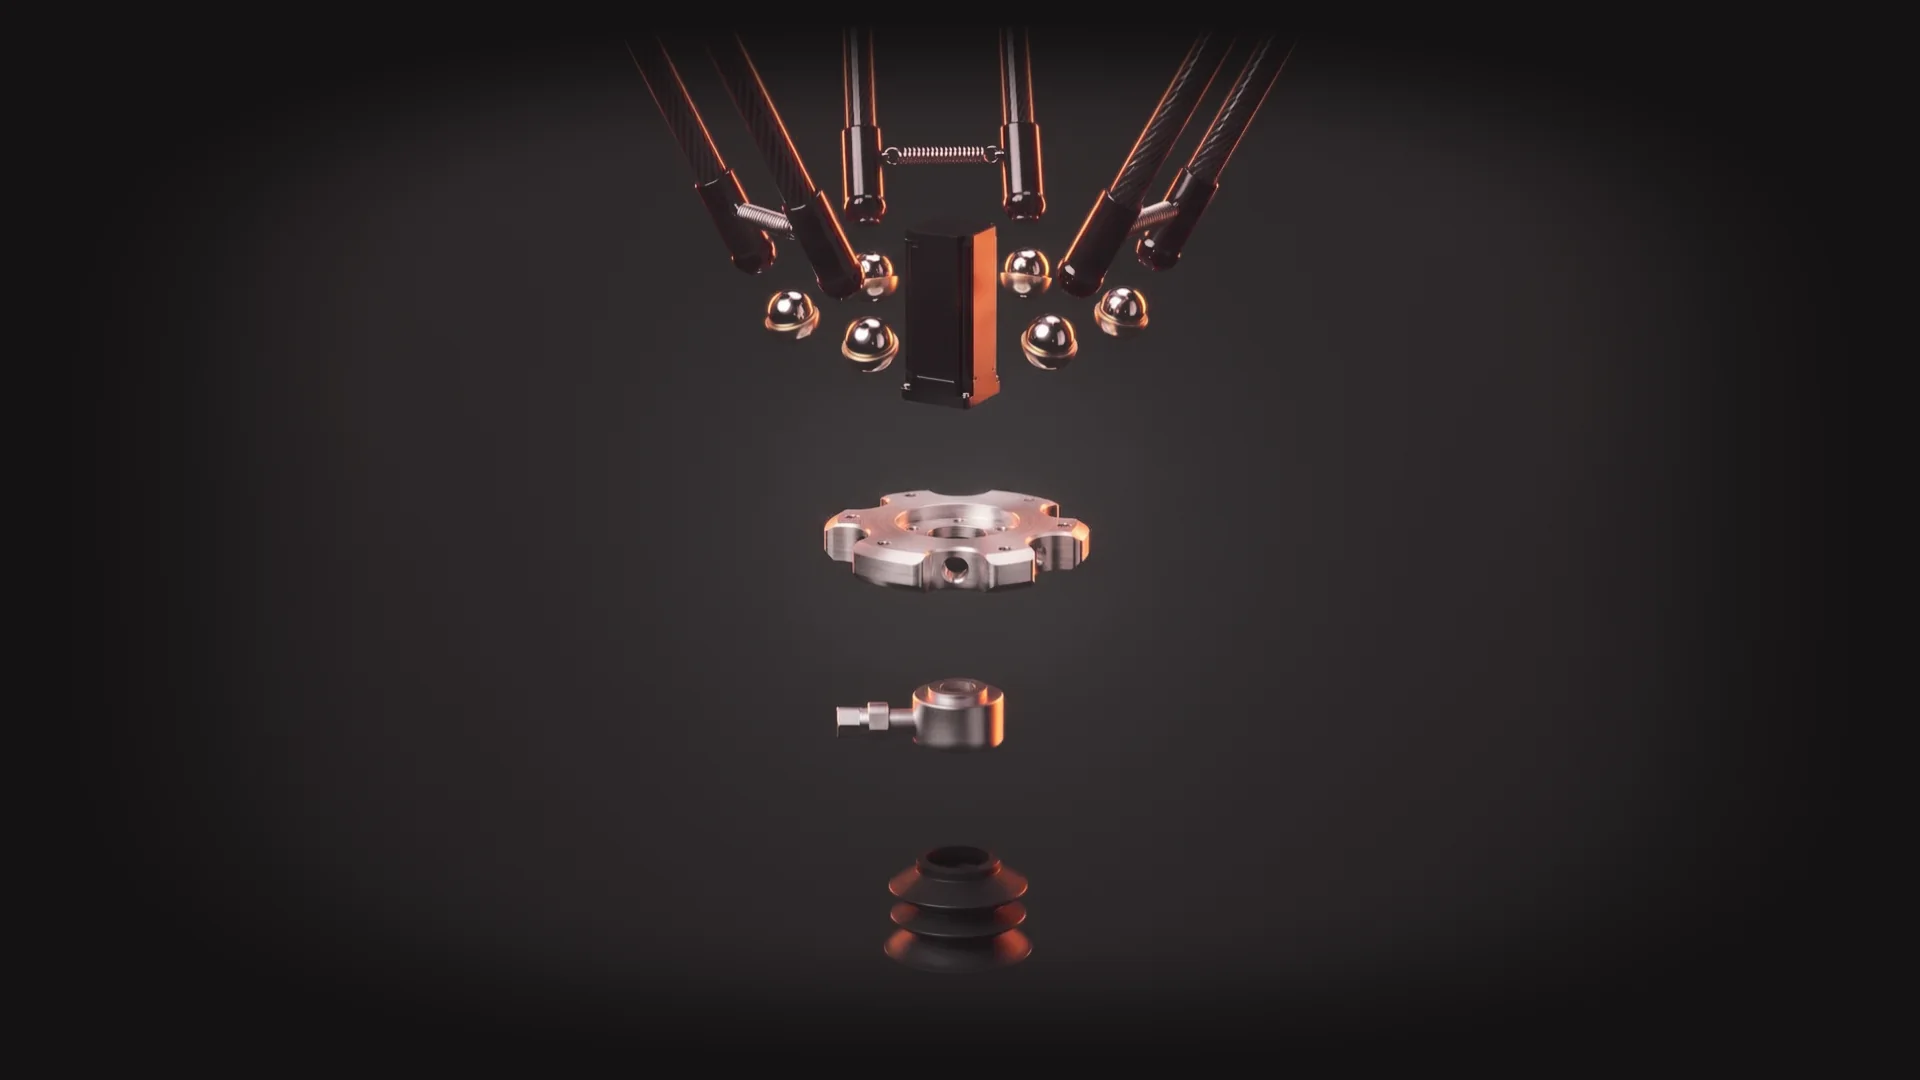
用途に合わせて、先端を組む。
04先端の構成
ハンドや吸着など、先端の構成はワークに応じて検討します。ワーク・タクト・ハンド・画像認識の要件は技術確認が必要です。
※分解の様子はCGによるイメージで、実際の部品構成とは異なる場合があります。
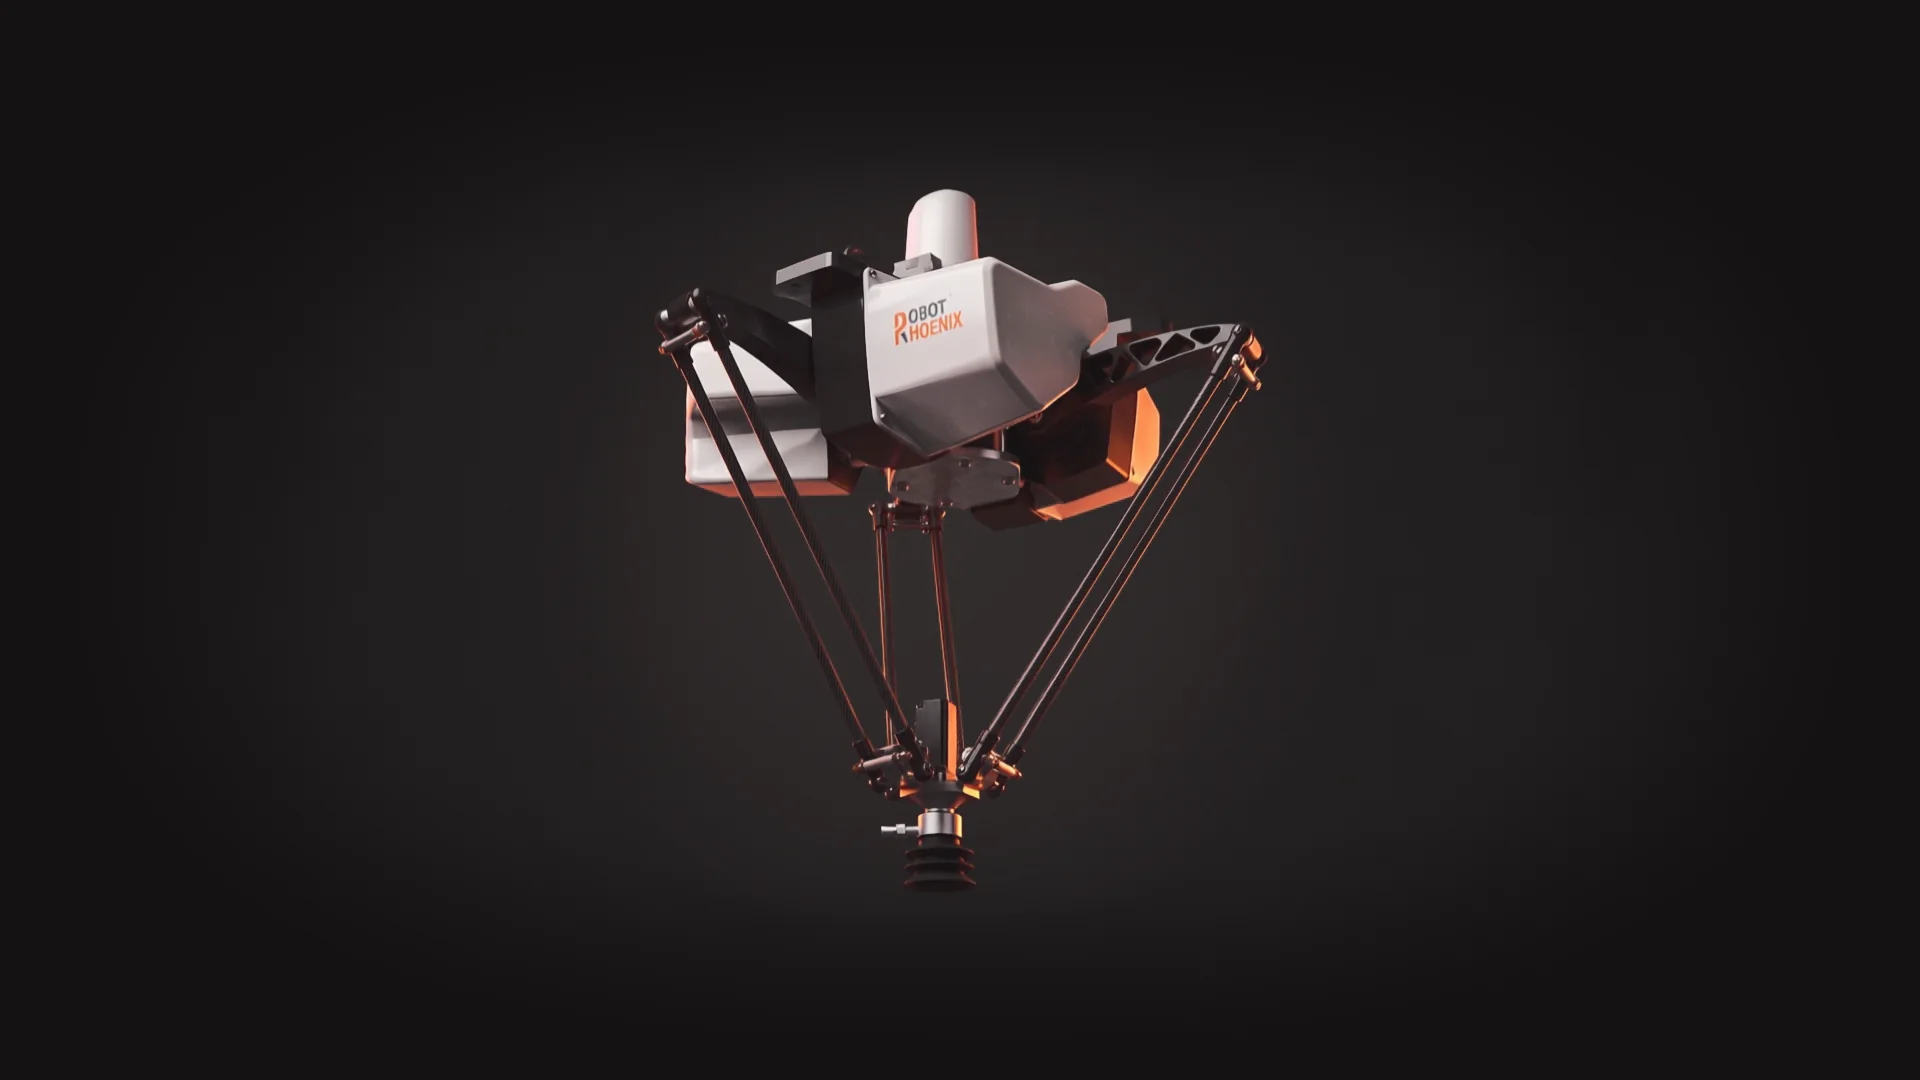
高速ピッキング・仕分け・箱詰め
05用途
ピッキング・仕分け・箱詰めの場面で、ワークの取り扱いと工程間の連携をあわせて検討します。
準備中Delta Product Finder 大まかな重量要件から候補型式を検索
※CGイメージ。実機の外観・仕様とは異なる場合があります。
関連Solution
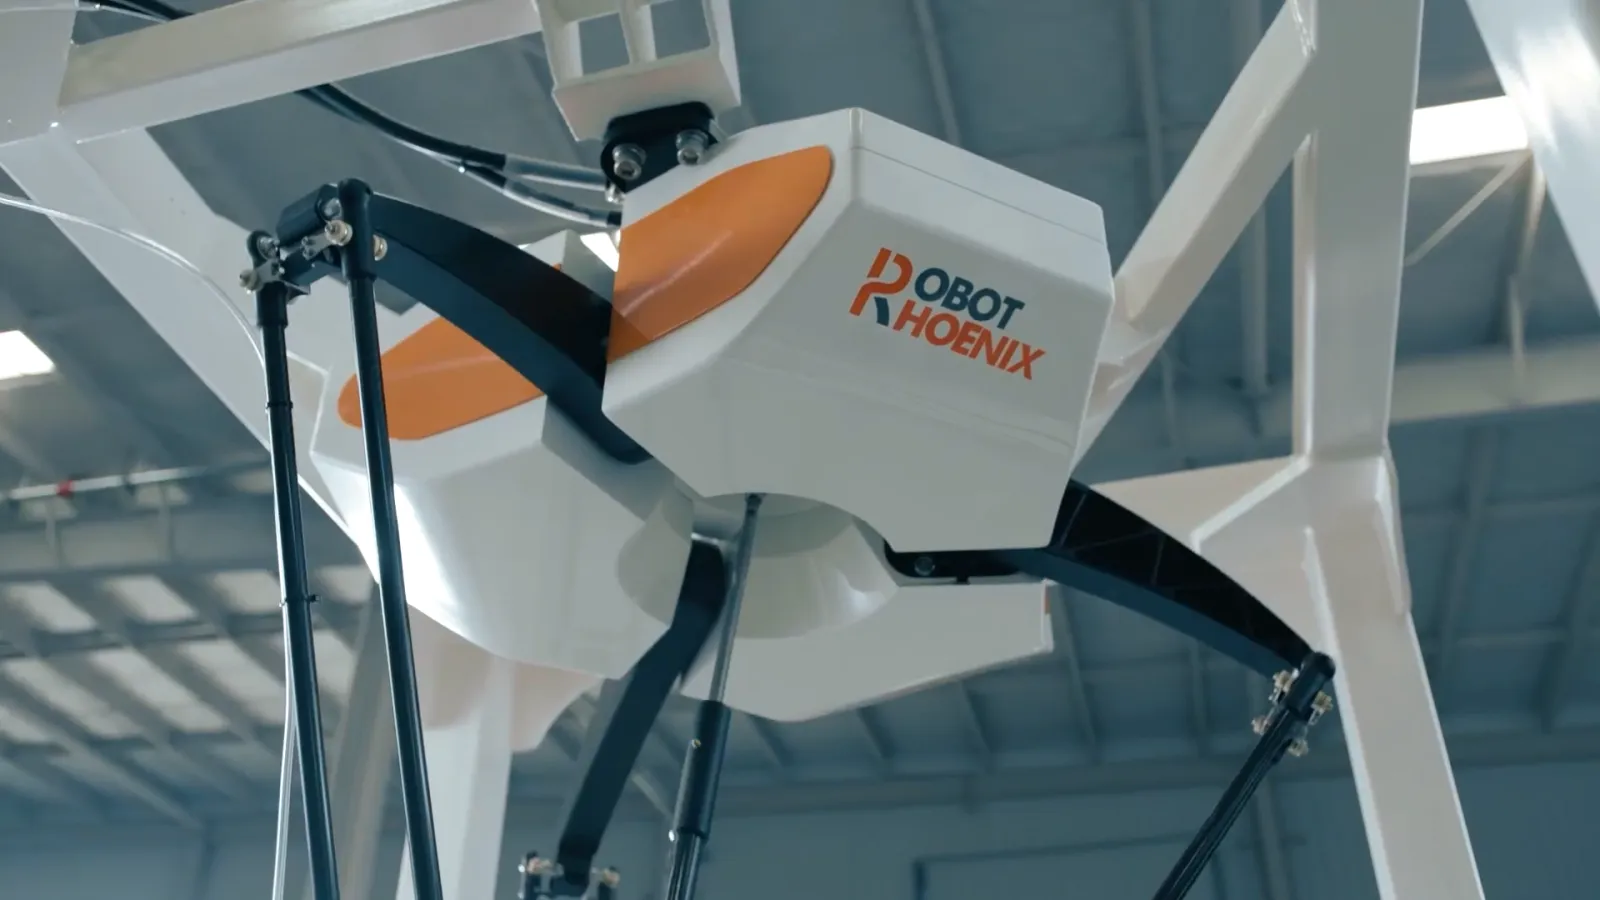
高速ピッキング/仕分け・箱詰め
ワークの取り扱いと工程間の連携
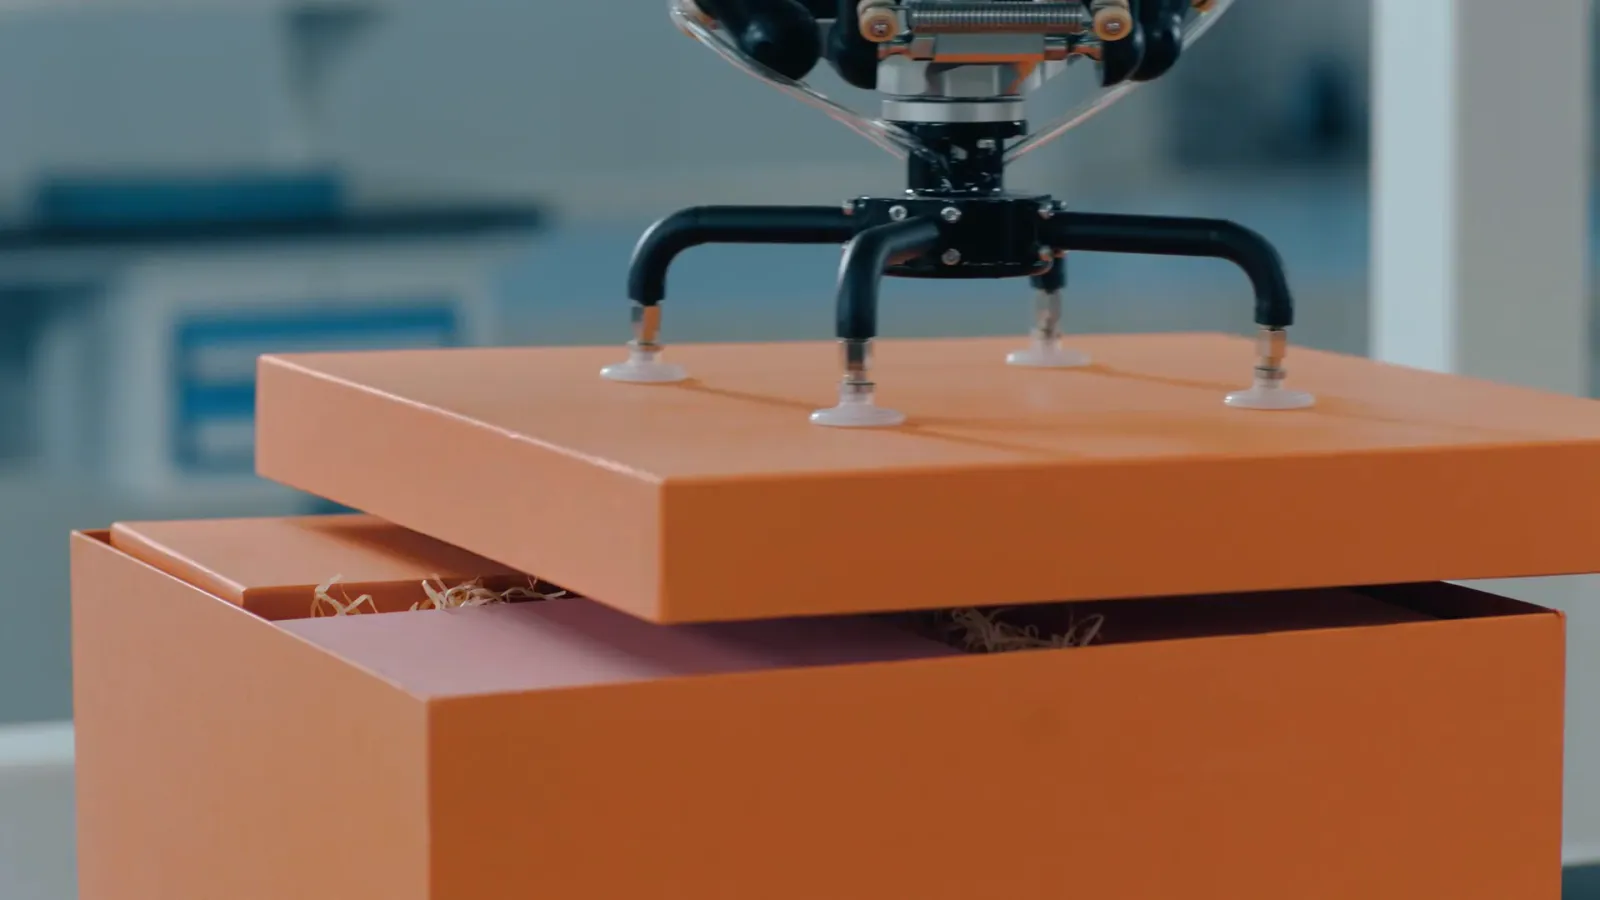
箱供給・整列
箱の供給・整列と前後工程の接続
準備中
Delta Product Finder
大まかな重量要件から候補型式を検索し、比較したうえで日本窓口へご相談いただけるようにする予定です。
型式と選定の基準(重量の区分)は、本社の正式カタログに基づいて準備しています。
- 入力
- ワーク重量/必要な可搬質量
- 候補の比較
- Payload・軸数・動作範囲
- その後
- 型式詳細・日本窓口へのご相談